


 Multímetros


DFRobot: Sensor LiDAR de estado sólido de rango de un solo punto TFmini-S ToF (12 m, UART / I2C)
El precio original era: S/310.00.S/299.00El precio actual es: S/299.00.
Solo quedan 3 disponibles
El TFmini-S es un Lidar de alcance unidireccional basado en la tecnología de tiempo de vuelo (ToF). Consta de dispositivos ópticos y electrónicos especiales que integran un algoritmo adaptativo para aplicaciones en entornos interiores y/o exteriores. Sus dimensiones son pequeñas, pero con un alto rendimiento en medición de distancias.
Tamaño pequeño
El tamaño del LiDAR de estado sólido de punto único TFmini-S es de solo 42x15x16 mm y su peso es de solo 5 g, este tamaño mini le permite integrarlo en aplicaciones pequeñas.

Alto rendimiento
El TFMini-S es un LiDAR ToF de punto único actualizado basado en el TFmini.
La zona ciega se reduce a 10 cm.
Sin interferencia con la luz ambiental
Admite salida de hasta 1000Hz
Interfaces de comunicación UART, I²C conmutables en cualquier momento
Fácil de comenzar
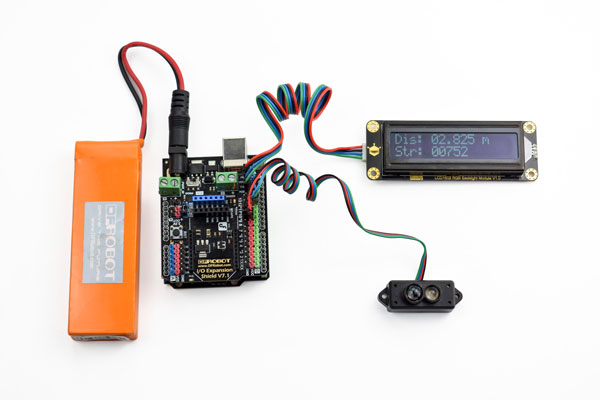
El sensor lidar TFmini-S adopta una interfaz de comunicación UART (TTL) / I2C, se puede suministrar con 5V estándar y su consumo de energía promedio es de 0.6W. Puede ser compatible con una variedad de placas base, como por ejemplo: Arduino. Con el DFRobot Gravity IO Expansion Shield, Arduino se puede conectar directamente sin cableado adicional.
Se puede integrar fácilmente en el sistema cuando se utiliza con la biblioteca Arduino desarrollada por DFRobot.
Distancia de detección
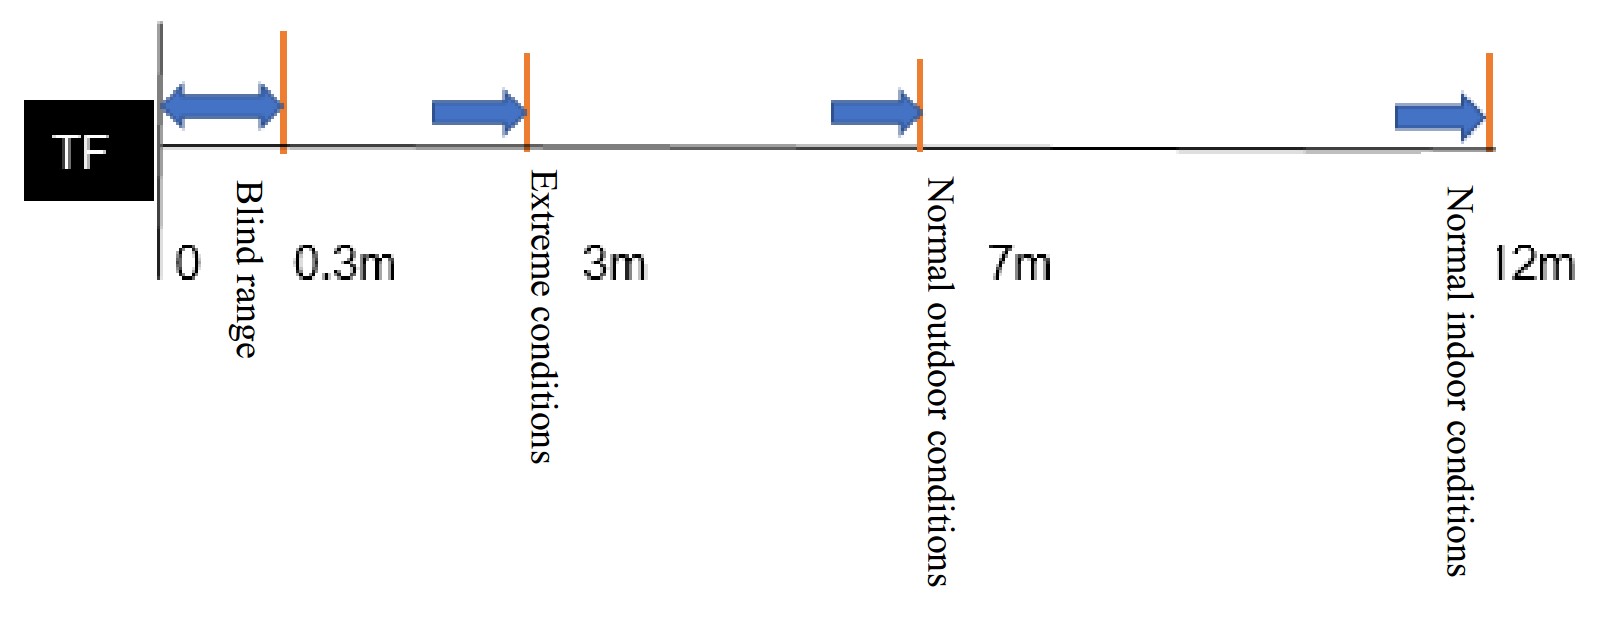
La distancia máxima de detección del sensor lidar de estado sólido TFmini-S es de 12 metros. El FOV (Campo de Vision, por su siglas en inglés) es de 2 grados. Su antiinterferencia es fuerte y puede funcionar con luz exterior.
Aplicaciones
Sistemas de control de máquinas y medidas de seguridad.
Robot localizador por láser
Sostener la altitud en cuadricópteros (Drones) y seguimiento del terreno.
Características
| # | Descripción | Valor |
|---|---|---|
| 1 | Tipo de detección | Unidireccional |
| 2 | Rango máximo de detección | 12 m |
| 3 | Precisión. | Alta |
| 4 | Resolución de muestreo | 100Hz (sensible) |
| 5 | Rango de voltaje | 5V ± 0.1V |
| 6 | Interfaz de comunicación | UART/I2C |
| 7 | Rango de trabajo | 0.1m – 12m @90% de reflectividad |
| 8 | Potencia media | 0.6W |
| 9 | Ángulo de aceptación | 2° |
| 10 | Resolución mínima | 1mm |
| 11 | Frecuencia de actualización | 100Hz |
| 12 | Precisión de rango | ±6cm@ (0.1-6m) ±1%@ (6m-12m) |
| 13 | Unidad de rango | mm |
| 14 | Banda | 850nm |
| 15 | Tamaño:42mm x 15mm x 16mm | |
| 16 | Temperatura de funcionamiento | 0°C ~ 60°C |
| 17 | Temperatura de almacenamiento | -20°C~75°C |
| 18 | Ambiente anti-luz | 70Klux |
| 19 | Peso | 4.7g |
Documenración
| Título | Link |
|---|---|
| Librería DFRobot TF Mini | |
| Librería DFRobot LCD | |
| Wiki del Producto | |
| Software para PC | |
| Preguntas Y Respuestas sobre LiDAR | |
| TFmini-S ROHS | |
| TFmini-S CE-SH |
Tutorial LiDAR (ToF) con arduino
Debes acceder para publicar una valoración.
Productos relacionados


Valoraciones
No hay valoraciones aún.